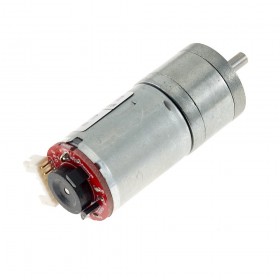
MOTORREDUCTOR JGA25-370 CON ENCODER DC12V 350RPM
El precio incluye nuestra gestión de compra. Pago y entrega se coordinan por WhatsApp.
Descripción y especificaciones
INFO El Motor DC con encoder y caja reductora 25GA - 12V 350 RPM es ideal para proyectos de control de velocidad o posición en lazo cerrado, como: péndulo invertido, robot móvil autónomo, servomotor DC, faja transportadora y más. El dispositivo está compuesto de tres partes: el motor DC, la caja reductora y el encoder de cuadratura. El motor DC trabaja a un voltaje nominal de 12V. La caja reductora de metal cumple la función de reducir la velocidad de entrada y aumentar el torque de salida. El motor y la caja reductora están fabricados en metal para una mayor durabilidad y resistencia. El encoder sirve como un sensor de velocidad y sentido de giro, funciona utilizando dos sensores de efecto Hall. El motor DC funciona con voltajes entre 5V a 12V, el torque y velocidad de salida varían de acuerdo al voltaje aplicado. Al trabajar con el voltaje nominal de 12V, la velocidad angular de salida será de 350RPM (revoluciones por minuto). Para trabajar con un microcontrolador como Arduino, PIC, Teensy, Nodemcu o Raspberry Pi necesitaremos utilizar un driver de potencia y una fuente de alimentación externa. Para el Driver podemos optar por un puente H como el Driver L298N , el Driver VNH2SP30 , o el Driver BTS7960, lo que nos permitirá controlar el sentido de giro y la velocidad mediante PWM. En el caso que solo sea necesario hacer girar el motor en un sentido podemos utilizar un Driver Mosfet 30A que también nos permite regular la velocidad por PWM. Para la fuente de alimentación debemos utilizar una fuente con la capacidad de entregar por lo menos 2 amperios de forma constante, como la Fuente de alimentación conmutada 12V/8A . No recomendamos utilizar la salida de 5V de nuestro Arduino, ni tampoco alimentar el motor con el puerto USB de la PC, esto debido a que la corriente que necesita el motor es mayor a la que estos dispositivos pueden entregar. El encoder está conformado por un disco magnético multipolo unido al eje del motor DC y por dos sensores de efecto Hall. Cuando el motor DC gira, el disco magnético también gira y los polos magnéticos del disco van pasando frente a los sensores hall que emiten un pulso digital ("tick") cada vez que detectan un polo magnético positivo. Como el disco posee 22 polos alternados, entonces por cada vuelta cada sensor hall emitirá 11 pulsos o "ticks". Los dos sensores hall (A y B) están desfasados 90º y sus salidas tipo onda cuadrada también estarán desfasadas 90º, a esto se le conoce como encoder de cuadratura. El desfase de o