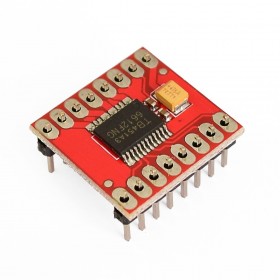
Driver Puente H TB6612FNG 1.2A
El precio incluye nuestra gestión de compra. Pago y entrega se coordinan por WhatsApp.
Descripción y especificaciones
| Puente-H | TB6612FNG (Toshiba) |
|---|---|
| Canales | 2 (soporta 2 motores DC o 1 motor |
| PAP) Voltaje de Potencia (VMOT) | 5V - 15V |
| DC Voltaje Operación (VCC) | 2.7V - 5.5V DC |
| Capacidad de corriente | 1.2A por canal (picos de hasta 3A) |
| Potencia máxima disipada | 1W Frecuencia |
| PWM | 100 KHz |
| Modo de trabajo | CW/CCW/short-brake/stop motor control modes Posee diodos internos de protección |
| Dimensiones | 20.3*20.3 mm |
| Peso | LINKS Datasheet TB6612FNG Esquemático Librería |
| Arduino | Ardumoto Tutorial |
El driver para motores TB6612FNG posee dos puentes H, puede controlar hasta dos motores de DC con una corriente constante de 1.2A (3.2A pico) o un motor paso a paso unipolar/bipolar. Dos señales de entrada (IN1 y IN2) pueden ser usadas para controlar el motor en uno de cuatro modos posibles: CW(giro en sentido de las manecillas del reloj), CCW (en contra de las manecillas), short-brake y stop. Las dos salidas de motores (A y B) pueden ser controladas de manera separada, la velocidad de cada motor es controlada mediante una señal PWM con una frecuencia de hasta 100kHz. El pin STBY cuando es puesto en HIGH coloca al motor en modo de standby. El driver posee diodos internos de protección. El módulo también permite controlar un motor paso a paso unipolar o bipolar. El módulo permite controlar el sentido de giro y velocidad mediante señales TTL que se pueden obtener de microcontroladores y tarjetas de desarrollo como Arduino, Raspberry Pi y Launchpads de Texas Instruments. El módulo es compatible con lógica tanto de 3.3V como de 5V, por lo que no necesitaremos utilizar conversores lógicos externos. El módulo es ideal para uso en robótica móvil (seguidores de línea, velocistas, mini-sumo). Su diseño permite ser montado directamente en protoboard para un rápido prototipado. El diseño original del módulo es de Sparkfun